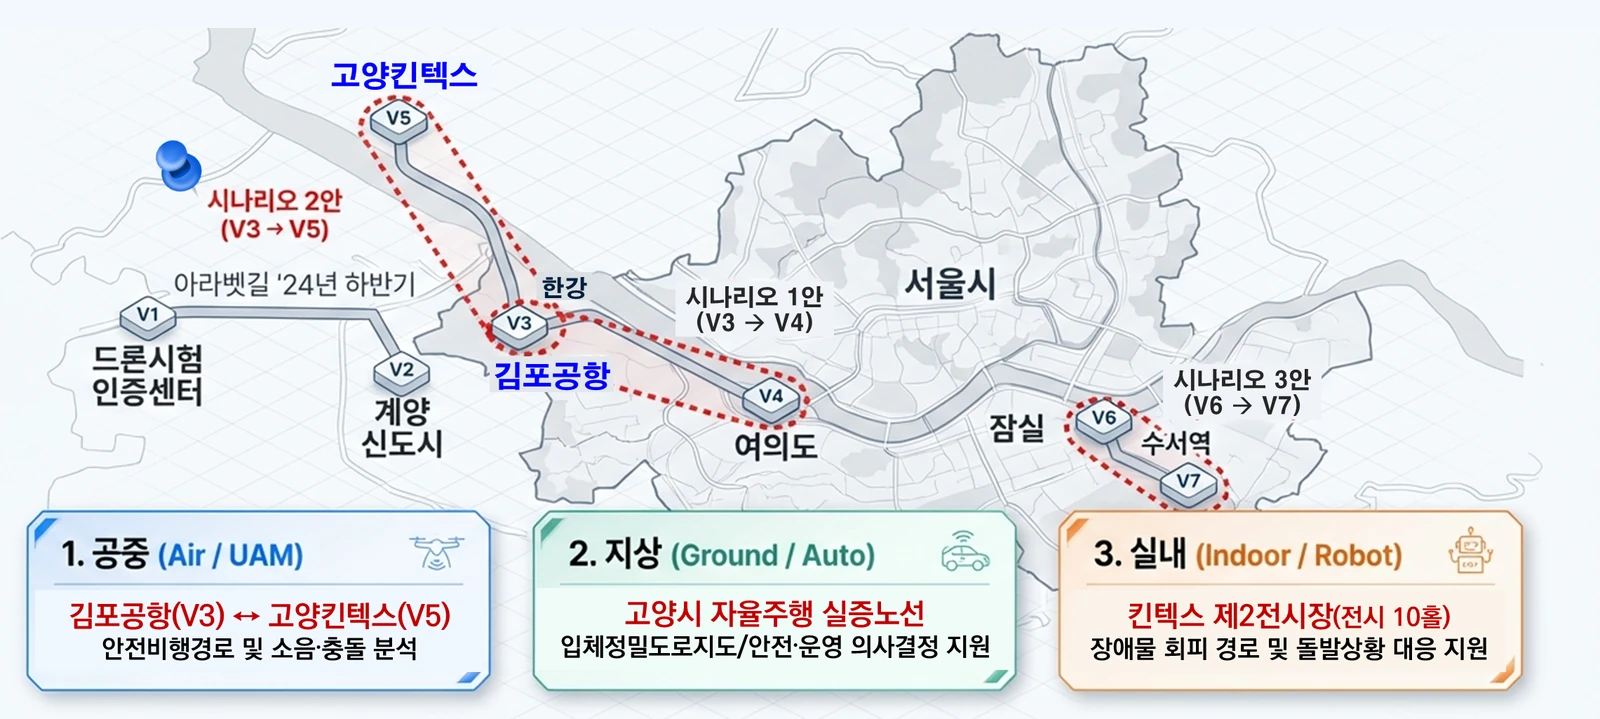
서로 다른 3개의 도메인(공중·지상·실내)이 단일한 입체격자체계 위에서 통합 운용됨을 실증합니다.
저고도 공역을 격자로 이산화하고 항공장애물·소음·기상을 얹어, 비행계획 수립과 충돌 회피 검토를 지원합니다.
점군을 복셀로 정규화해 주행 가능공간을 점유모델로 인코딩하고, 경로 기반 동적 로딩으로 실시간에 맞춥니다.
로봇 LiDAR·SLAM이 올린 점유 정보를 격자에 반영해, 장애물 회피 경로와 돌발상황 대응을 지원합니다.