구성기술 연계도
세 개의 구성기술이 어떤 순서로 물려 돌아가는지 보여줍니다.
구성기술 파이프라인
구성기술 1 · 최적화
생산 · 관리
이기종 원시데이터를 공간데이터큐브화하여 원시·기본 공간데이터큐브를 만듭니다.
구성기술 2 · 지능화
분석
3D 공간연산·위성영상분석·빅데이터 분석을 거쳐 응용 공간데이터큐브를 생성합니다.
구성기술 3 · 실용화
활용
HCMI Map을 구축해 UAM·자율주행·실내로봇 현장에서 실증하고 브이월드와 연계합니다.
연계도
위 세 단계가 실제로 어떤 데이터와 화면으로 이어지는지 한 장에 담은 그림입니다. 왼쪽에서 좌표계를 입체격자체계로 옮기고, 가운데에서 영역별로 분석한 뒤, 오른쪽에서 첨단모빌리티 현장으로 나갑니다.
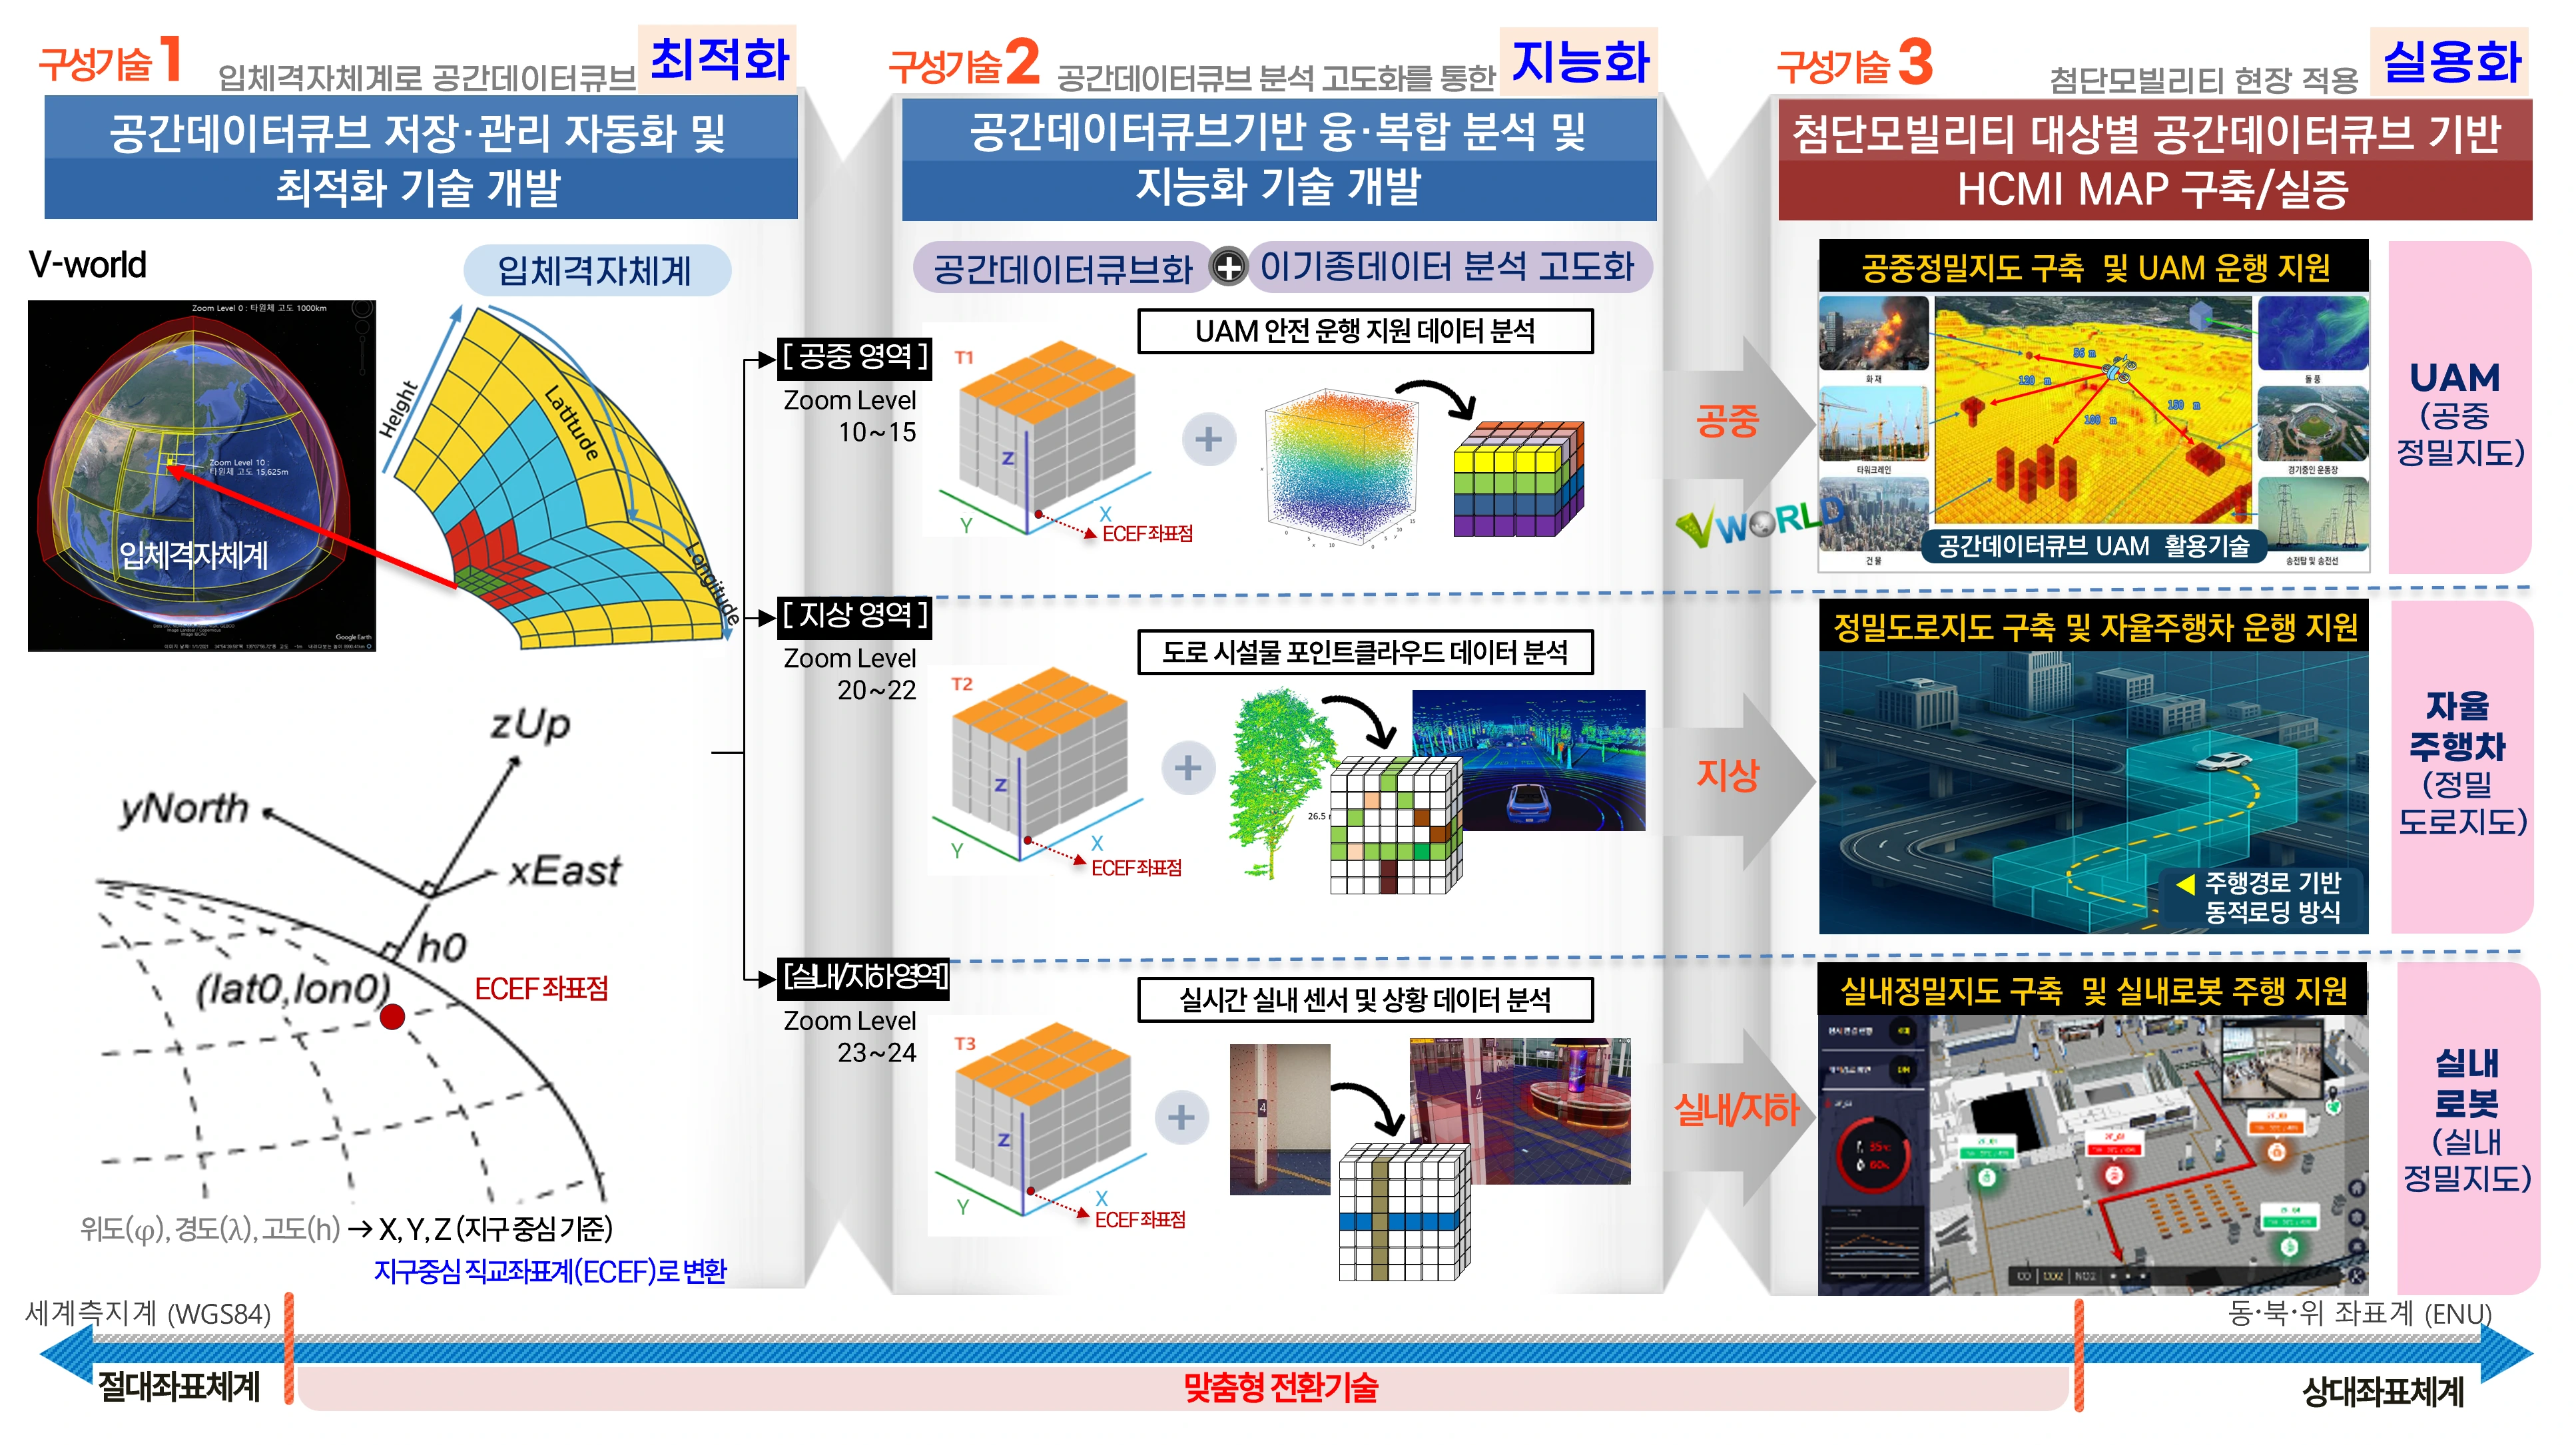
좌표계 전환 흐름
세계측지계(WGS84)의 위도(φ)·경도(λ)·고도(h)를 지구중심 직교좌표계(ECEF)의 X·Y·Z로 옮기고, 동·북·위 좌표계(ENU)를 거쳐 입체격자체계로 이어집니다. 절대좌표체계와 상대좌표체계를 잇는 맞춤형 전환기술로 구현합니다.
도메인별 격자 해상도
같은 입체격자체계를 쓰되, 대상에 따라 격자를 얼마나 잘게 나눌지가 달라집니다.
공중
Zoom Level 10 ~ 15
격자 약 59m ~ 1.9m
UAM · 공중정밀지도
지상
Zoom Level 16 ~ 19
격자 약 93cm ~ 12cm
자율주행차 · 정밀도로지도
실내 / 지하
Zoom Level 20 ~ 22
격자 약 5.8cm ~ 1.5cm
실내로봇 · 실내정밀지도
주행경로 기반 동적 로딩 방식으로 필요한 격자만 실시간으로 호출합니다.